Les véhicules autonomes ne se résument pas aux voitures sans conducteur aperçues dans les vidéos de démonstration. En 2026, leurs usages les plus concrets se déploient souvent loin des trajets ordinaires : dans des zones industrielles, sur des campus, autour des ports, dans les champs ou pour relier un quartier à une gare. Ces environnements plus prévisibles permettent de tester des fonctions automatisées sans prétendre que la conduite autonome fonctionne partout, quelles que soient la météo, la circulation ou la signalisation.
Pour comprendre cette évolution, suivons le parcours fictif de Lina, responsable d’une flotte de mobilité locale. Elle étudie des véhicules capables de transporter des passagers, d’inspecter des équipements et d’acheminer des marchandises. Son expérience montre pourquoi la connectivité, les capteurs et les règles d’exploitation comptent autant que le véhicule lui-même : l’autonomie devient utile quand une mission précise, un itinéraire adapté et une supervision fiable sont réunis.
En bref
- Autonomie ne signifie pas conduite sans limite : les services les plus avancés restent souvent cantonnés à un domaine opérationnel défini.
- Les usages dépassent le robotaxi : navettes autonomes, transport hospitalier, logistique portuaire et inspection d’infrastructures figurent parmi les applications concrètes.
- Connectivité et automatisation sont complémentaires : V2X, 5G, IoT et systèmes C-ITS améliorent l’échange d’informations, mais ne remplacent pas les capteurs embarqués.
- Le déploiement dépend aussi des humains : réglementation, cybersécurité, accessibilité et confiance du public déterminent la réussite des projets.
Véhicules autonomes : distinguer les usages connectés de la conduite automatisée
Une voiture connectée échange des données avec Internet, des services en ligne ou certains éléments de son environnement. Elle peut, par exemple, recevoir une information de trafic, transmettre un diagnostic à un atelier ou afficher l’état de charge dans une application mobile. Cette communication ne signifie pas qu’elle sait conduire seule : la connectivité concerne l’échange d’informations, tandis que l’autonomie concerne le contrôle de la direction, de l’accélération et du freinage.
La distinction est essentielle pour comprendre les véhicules que Lina souhaite intégrer à sa flotte. Un fourgon qui transmet sa position à un gestionnaire est connecté, mais reste conduit par un humain. À l’inverse, un véhicule automatisé peut effectuer certaines tâches de conduite dans un périmètre et des conditions définis, même si sa communication avec les infrastructures est limitée. Dans les systèmes les plus élaborés, les deux capacités se renforcent sans se confondre.
Du véhicule connecté aux niveaux d’automatisation
Les échanges V2X regroupent plusieurs formes de communication : véhicule à véhicule, véhicule à infrastructure, véhicule à piéton ou véhicule à réseau. Une voiture peut ainsi recevoir un avertissement concernant un freinage soudain plus loin sur la route, ou une information issue d’un feu connecté. Ces messages complètent la perception embarquée ; ils ne doivent pas être considérés comme l’unique source de sécurité, car une connexion peut être absente, perturbée ou retardée.
L’échelle SAE, de 0 à 5, décrit le partage des tâches entre le conducteur et le système. Les niveaux 1 et 2 correspondent à des aides qui assistent certaines fonctions, tout en exigeant une surveillance humaine constante. Au niveau 3, le système peut prendre en charge la conduite dans des circonstances précises, avec une reprise attendue lorsque ses limites sont atteintes. Le niveau 4 permet d’accomplir toutes les tâches de conduite dans un domaine opérationnel déterminé, sans demander une intervention immédiate à un conducteur à bord. Le niveau 5, qui viserait toutes les routes et toutes les conditions, n’est pas une réalité généralisée.
En pratique, le domaine opérationnel — zone géographique, vitesse, météo, type de route et règles de circulation admises — définit ce que le véhicule sait faire. Une navette sur un trajet court et cartographié ne démontre donc pas qu’une automobile peut affronter seule une rue inconnue, une route enneigée et un chantier complexe. Pour Lina, cette nuance permet de comparer des solutions selon la mission réelle plutôt que selon une promesse générale d’autonomie.
Capteurs, intelligence artificielle et communications
Caméras, radars, LiDAR et capteurs à ultrasons détectent les véhicules, les obstacles, les piétons et la signalisation. Le logiciel combine leurs observations pour estimer les distances et anticiper les déplacements. Une carte haute définition peut préciser la géométrie d’une voie ou l’emplacement d’un feu, mais elle doit être actualisée : des travaux ou un marquage effacé peuvent rendre certaines données inexactes.
La 5G, l’Internet des objets et les systèmes C-ITS facilitent les échanges entre véhicules et infrastructures. Ils peuvent avertir d’un danger masqué ou contribuer à coordonner une flotte, mais un véhicule doit conserver des capacités embarquées suffisantes pour réagir lorsque le réseau ne répond plus. La redondance des capteurs, la validation logicielle et la capacité de se mettre en état sûr restent donc centrales.
La connectivité transforme aussi le fonctionnement quotidien : mises à jour logicielles à distance, surveillance de l’état mécanique et répartition des véhicules selon la demande. Elle ouvre toutefois des questions sur la collecte des positions et des habitudes de déplacement. L’innovation n’est réellement utile que si l’architecture technique protège les passagers autant qu’elle facilite leur trajet.
Pour Lina, la première décision n’est donc pas de choisir le véhicule le plus spectaculaire, mais de définir précisément son service et les informations indispensables à son fonctionnement.
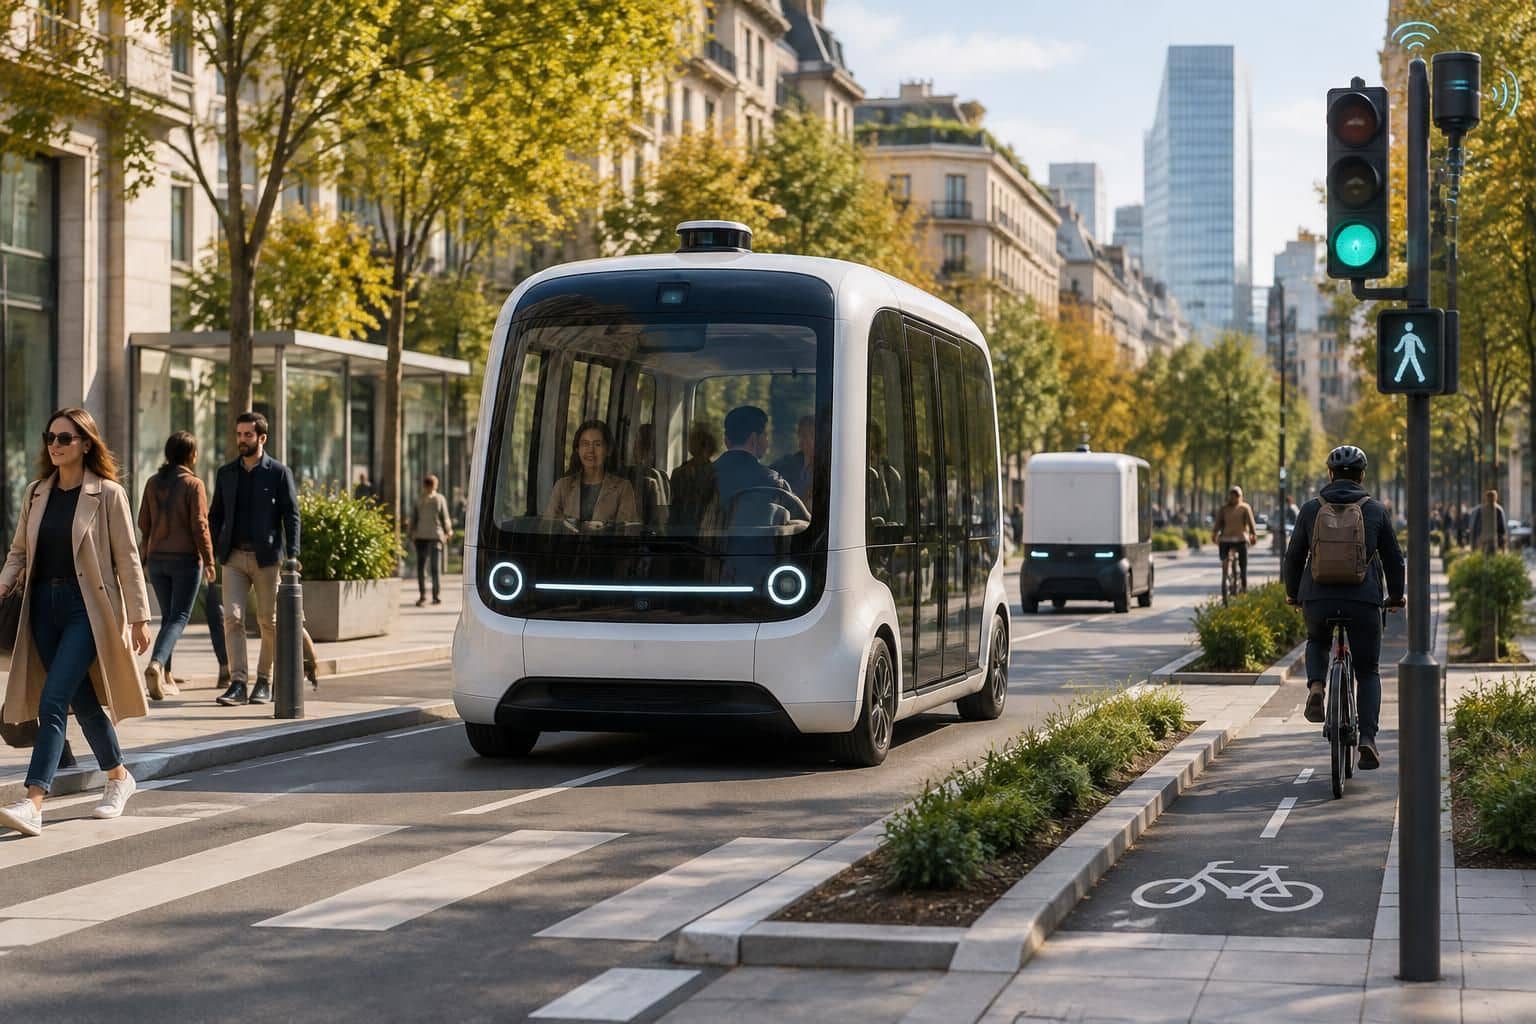
Usages concrets des véhicules autonomes en ville : navettes, robotaxis et livraisons
En ville, l’attention se porte souvent sur les robotaxis, parce qu’ils rendent l’autonomie immédiatement visible pour le public. Ces services peuvent transporter des passagers sur des itinéraires autorisés et dans des conditions opérationnelles définies. Leur intérêt potentiel est de proposer un trajet à la demande, notamment lorsque la flotte est disponible à proximité. Leur fonctionnement exige toutefois une supervision, des procédures d’assistance et une capacité à gérer les situations imprévues : véhicule arrêté, obstacle temporaire ou demande d’aide d’un passager.
Les déploiements observés dans certaines villes ne constituent pas une preuve d’aptitude universelle. Les autorisations, les zones d’exploitation et les règles de sécurité varient selon les juridictions. En 2026, la progression de ces services se juge donc moins au nombre de démonstrations qu’à leur régularité, à la transparence des incidents et à la capacité des autorités à évaluer leurs effets sur les rues.
Navettes autonomes et transport hospitalier
Les navettes autonomes circulent généralement sur des parcours courts et relativement prévisibles : campus, quartiers piétonniers, zones d’activité ou liaison entre une gare et un équipement public. Elles peuvent compléter une ligne de transport collectif lorsque la distance est trop courte pour justifier un bus classique, ou lorsque la desserte doit être maintenue à des heures moins fréquentées. Une vitesse modérée et un itinéraire connu simplifient la mission, sans supprimer les exigences de sécurité.
Dans un hôpital, un véhicule automatisé peut servir au transport hospitalier de matériel, de linge ou de repas entre bâtiments. Un autre projet pourrait faciliter certains déplacements de personnes, mais il devrait intégrer l’accessibilité, l’accompagnement et la confidentialité des patients. La circulation au milieu des ambulances, des brancards et des accès réservés impose une coordination étroite avec le personnel, ainsi qu’une procédure claire en cas d’urgence.
Le bénéfice d’une navette se mesure aussi à son insertion dans le réseau existant. Une correspondance mal synchronisée ou un arrêt inaccessible peut annuler le gain de confort. Les collectivités doivent donc examiner le trajet complet : accès aux arrêts, continuité avec les bus et les trains, information des voyageurs et solutions de remplacement lorsque le service est interrompu.
Livraison du dernier kilomètre et robotaxis
La livraison du dernier kilomètre constitue un autre terrain d’expérimentation. Des véhicules de petite taille peuvent acheminer des colis depuis un point relais vers un quartier ou un site fermé. L’automatisation peut aider à planifier les tournées et à assurer des opérations à des horaires moins chargés, mais la livraison finale doit composer avec les trottoirs encombrés, les entrées d’immeubles et les personnes qui ne peuvent pas récupérer facilement un colis dans un coffre automatisé.
Les robotaxis répondent à une logique différente : transporter des personnes selon une demande variable. Leur flotte doit être répartie dans la ville, rechargée, nettoyée et maintenue. Un véhicule disponible sur une carte n’est pas nécessairement un véhicule qui peut prendre en charge un fauteuil roulant, un groupe ou un trajet hors zone autorisée. Les critères d’accessibilité et de couverture doivent faire partie de l’évaluation, au même titre que le temps d’attente.
Ces services s’inscrivent dans une évolution plus large des déplacements partagés, décrite dans cet article sur les nouvelles formes de transport partagé. L’enjeu n’est pas de remplacer chaque voiture individuelle par une voiture autonome, mais de voir si une offre coordonnée peut réduire les trajets inutiles et faciliter les correspondances.
En ville, les usages les plus crédibles sont ceux qui résolvent un problème local bien identifié plutôt que ceux qui promettent une autonomie sans limites.
Au-delà des voitures : véhicules autonomes dans les ports, les champs et les infrastructures
Certains usages moins connus se développent dans des environnements où les trajets et les tâches sont plus faciles à délimiter que sur une route ouverte. Dans un port, par exemple, la logistique portuaire repose sur des mouvements répétés entre zones de chargement, terminaux et espaces de stockage. Des véhicules automatisés peuvent y déplacer des conteneurs ou du matériel sur des parcours réservés, tandis qu’un système central répartit les missions selon les priorités.
Cette organisation peut réduire les attentes entre deux étapes et améliorer la visibilité sur les flux. Mais les ports ne sont pas des espaces sans risque : travailleurs à pied, engins de manutention, charges lourdes et opérations simultanées exigent une séparation des circulations, des règles de priorité et des dispositifs d’arrêt d’urgence. La productivité dépend autant de la coordination opérationnelle que de l’autonomie du véhicule.
Tracteurs autonomes et agriculture de précision
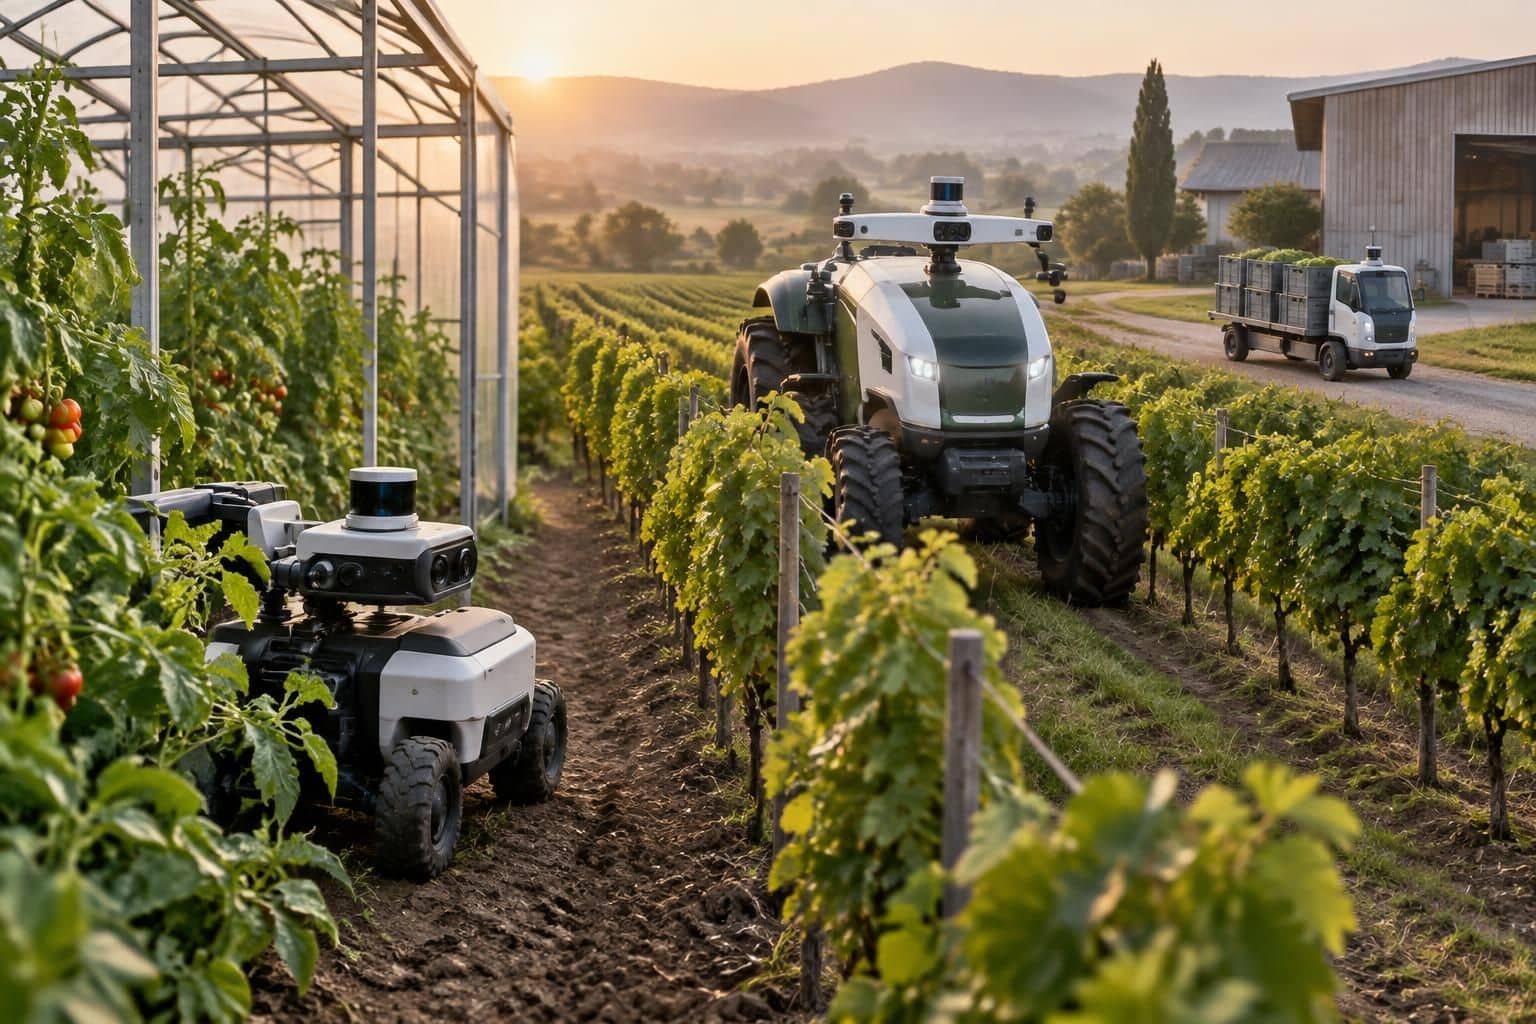
Dans les exploitations agricoles, les tracteurs autonomes peuvent réaliser certaines tâches répétitives sur des parcelles cartographiées, comme le semis, le désherbage mécanique ou le transport de récoltes. L’agriculture de précision associe ces machines à des données de positionnement, des cartes de sols et des capteurs qui aident à appliquer les interventions de façon plus ciblée. L’objectif peut être de limiter les passages, de mieux répartir les intrants ou de suivre l’état des cultures avec davantage de régularité.
Un champ reste néanmoins un environnement changeant. Le sol peut être boueux, une clôture déplacée, un animal présent ou un opérateur à proximité. Les exploitants doivent donc prévoir des zones d’exclusion, une surveillance adaptée et des procédures de reprise manuelle. Le rendement ne se mesure pas seulement au nombre d’hectares parcourus sans conducteur, mais aussi à la qualité du travail et à la capacité de détecter une anomalie avant qu’elle ne cause des dommages.
La connectivité rurale peut être inégale, ce qui rend nécessaire un fonctionnement local capable de poursuivre ou d’interrompre une tâche en sécurité sans dépendre d’une liaison permanente au cloud. Les données d’exploitation doivent également rester accessibles et interopérables : une ferme ne devrait pas être enfermée dans un système propriétaire qui empêche de changer de matériel ou de prestataire.
Robots de voirie, inspection et services de proximité
Les robots de voirie peuvent soutenir le nettoyage, le ramassage de déchets ou l’entretien d’espaces publics, principalement sur des secteurs contrôlés et à faible vitesse. Pour être acceptés, ils doivent reconnaître les obstacles, céder le passage et éviter de gêner les piétons. Leur rôle demeure complémentaire à celui des équipes municipales, qui gardent la responsabilité des situations complexes et de l’intervention sur le terrain.
L’inspection d’infrastructures représente un domaine particulièrement pertinent. Un véhicule automatisé peut suivre une voie dédiée pour relever l’état d’une chaussée, d’un tunnel ou d’un équipement, puis signaler les anomalies à une équipe technique. Un tel système ne remplace pas l’expertise d’un ingénieur : il permet plutôt d’augmenter la fréquence des observations et d’orienter les contrôles humains vers les zones présentant des signes de dégradation.
Enfin, le transport à la demande en zone rurale peut relier des habitants à une gare, un centre de santé ou des commerces lorsque les lignes régulières sont peu fréquentes. La réussite dépend d’une réservation simple, d’horaires compatibles avec les services essentiels et d’une option adaptée aux personnes qui n’utilisent pas de smartphone. L’autonomie n’a de valeur sociale que si le service reste réellement accessible.
Du port au champ, ces applications montrent que l’autonomie progresse d’abord là où une tâche, un itinéraire et des responsabilités peuvent être précisément définis.
Mobilité autonome · comparateur
Huit usages concrets, au-delà de la voiture sans conducteur
Comparez les contextes où les véhicules autonomes sont les plus utiles, les bénéfices attendus et les limites qui conditionnent leur déploiement.
| Fiche détaillée |
|---|
Faites défiler le tableau horizontalement pour consulter toutes les colonnes.
Technologies et sécurité : ce qui rend ces usages autonomes possibles
Un véhicule autonome doit percevoir son environnement, interpréter les observations et agir sur ses commandes. Les capteurs ne fonctionnent pas tous de la même façon : une caméra reconnaît des formes et des marquages, un radar mesure notamment la distance et la vitesse relative, tandis qu’un LiDAR contribue à construire une représentation tridimensionnelle. Leur combinaison permet de compenser certaines limites individuelles, à condition que les logiciels sachent repérer les données incohérentes.
Cette fusion est indispensable dans des situations banales mais délicates : un cycliste partiellement masqué par une voiture, un piéton qui traverse entre deux véhicules stationnés ou une voie temporairement déviée. L’intelligence artificielle estime les trajectoires possibles, mais les équipes doivent également tester les cas rares, les conditions météorologiques difficiles et les comportements inattendus. Une démonstration réussie ne suffit pas à établir la fiabilité sur la durée.
Cartes, V2X et infrastructure intelligente
Les cartes haute définition décrivent la géométrie des voies, les feux, les panneaux et certains éléments fixes. Elles peuvent aider le véhicule à se positionner avec précision, mais elles ne constituent pas une représentation éternellement exacte de la route. Des travaux, un nouvel aménagement ou un panneau déplacé imposent des mises à jour et une vérification par les capteurs. En milieu urbain, la capacité à détecter une différence entre la carte et la scène réelle est particulièrement importante.
Les communications V2X et les infrastructures C-ITS apportent des informations complémentaires. Un feu connecté peut transmettre son état ou un gestionnaire de voirie signaler une zone d’intervention. La 5G peut faciliter des échanges rapides, tandis que l’IoT transforme véhicules, équipements et capteurs routiers en sources de données. Toutefois, la conduite ne peut pas être suspendue à une couverture réseau parfaite : les systèmes embarqués doivent rester capables de percevoir les dangers immédiats.
Les données recueillies peuvent aussi servir à organiser une flotte. Lina peut repérer qu’une navette attend trop longtemps à un terminus ou qu’un équipement nécessite une maintenance. Mais les flux de localisation révèlent des habitudes : trajets professionnels, visites médicales ou déplacements réguliers. Une politique de collecte limitée, une durée de conservation justifiée et une protection contre les accès non autorisés sont donc des exigences concrètes, pas de simples formalités.
Prévenir les accidents sans promettre le risque zéro
Les aides à la conduite — freinage d’urgence, maintien dans la voie, régulateur adaptatif ou détection de fatigue — peuvent déjà assister les conducteurs sans rendre le véhicule autonome. Elles s’attaquent à des facteurs importants d’accident, comme l’inattention ou une réaction tardive. Leur efficacité dépend néanmoins du contexte, de l’entretien des capteurs et de la compréhension des limites par la personne au volant.
Les systèmes automatisés peuvent contribuer à réduire certaines erreurs humaines, mais ils introduisent aussi des risques spécifiques : panne de capteur, défaut logiciel, mauvaise interprétation d’un événement ou cyberattaque. La sécurité repose sur plusieurs couches : composants redondants, surveillance de l’état du système, tests sur simulateur et sur piste, procédures d’arrêt et mises à jour contrôlées. Une décision de repli — ralentir, s’arrêter en lieu sûr ou solliciter un opérateur — doit être anticipée.
Les méthodes de validation combinent des essais virtuels, des bancs de test et des parcours réels. Cette approche permet de rejouer des scénarios rares sans attendre qu’ils surviennent sur route, puis de confronter les résultats aux comportements observés en conditions réelles. Pour le public, publier des informations compréhensibles sur les incidents et les mesures correctives contribue davantage à la confiance qu’une promesse de sécurité absolue.
La sécurité des véhicules autonomes se construit ainsi par la redondance, la validation et la transparence, et non par un seul capteur ou une connexion plus rapide.
| Usage | Environnement adapté | Atout recherché | Limite à gérer |
|---|---|---|---|
| Navette autonome | Campus, gare, quartier défini | Relier des points peu desservis | Coexistence avec piétons et trafic |
| Robotaxi | Zone urbaine autorisée | Trajet à la demande | Gestion des imprévus et accessibilité |
| Logistique portuaire | Terminal et parcours dédiés | Fluidifier le déplacement des charges | Séparation des équipes et engins |
| Agriculture de précision | Parcelles cartographiées | Interventions ciblées et régulières | Terrain variable et connectivité |
| Inspection d’infrastructures | Voie ou équipement défini | Multiplier les relevés d’état | Validation humaine des anomalies |
Réglementation et acceptation sociale : les conditions d’un déploiement durable
Quand une voiture classique est impliquée dans un accident, le conducteur constitue généralement un repère central pour établir les responsabilités. Avec un système automatisé, l’analyse peut concerner le propriétaire, l’opérateur de la flotte, le constructeur, le fournisseur du logiciel ou l’autorité responsable de l’infrastructure. Il faut donc préciser qui surveille le service, qui répond à une alerte et qui conserve les données nécessaires à l’enquête.
Les règles dépendent du territoire, du niveau d’automatisation et du type de service. Une navette expérimentale sur un site privé ne relève pas nécessairement des mêmes autorisations qu’un robotaxi circulant sur la voie publique. L’homologation doit porter sur le véhicule, mais aussi sur son domaine opérationnel, ses procédures de secours et les compétences des personnes chargées de le superviser.
Cybersécurité, données personnelles et responsabilité
Un véhicule connecté échange des informations avec des serveurs et des appareils extérieurs ; il peut donc être exposé à des tentatives d’accès malveillant ou à des défauts de configuration. Les protections attendues comprennent l’authentification des équipements, le chiffrement des échanges, la surveillance des anomalies et des mises à jour signées. Les opérateurs doivent aussi prévoir comment isoler un véhicule ou une fonction compromise sans immobiliser inutilement toute une flotte.
La protection des données de déplacement mérite une attention similaire. Une position enregistrée à intervalles réguliers peut révéler l’adresse d’un domicile, les horaires d’un salarié ou un rendez-vous médical. Les services doivent limiter les informations collectées à ce qui est nécessaire au trajet, expliquer leur usage et distinguer les données de fonctionnement des données permettant d’identifier une personne.
La responsabilité doit être compréhensible pour les usagers. Si une navette s’arrête et bloque une voie, qui peut intervenir ? Si un colis n’est pas remis ou si un passager ne parvient pas à monter à bord, quel service humain prend le relais ? Des procédures de contact visibles et des solutions de secours sont indispensables pour que la technologie ne transforme pas un incident ordinaire en impasse.
Confiance, inclusion et coexistence des mobilités
La confiance ne se décrète pas avec une campagne publicitaire. Elle se construit par des essais transparents, des informations accessibles et une réponse claire aux incidents. Un passager veut savoir si le véhicule est effectivement sans conducteur, comment demander de l’aide et ce qui se passe en cas d’arrêt imprévu. Les collectivités, de leur côté, doivent évaluer l’effet du service sur les piétons, les cyclistes, le bruit, l’occupation de l’espace public et les transports collectifs.
L’inclusion est un autre test décisif. Les interfaces doivent convenir aux personnes malvoyantes ou malentendantes, aux voyageurs à mobilité réduite et à ceux qui ne disposent pas d’un téléphone récent. Dans un service rural à la demande, la réservation téléphonique ou l’aide d’un relais local peut être aussi importante que l’algorithme qui affecte un véhicule. Une innovation qui fonctionne seulement pour les voyageurs les plus autonomes risque d’élargir les inégalités d’accès.
Les véhicules automatisés cohabiteront longtemps avec des voitures conduites par des humains, des vélos, des bus et des engins de travail. Les autres conducteurs ne suivent pas toujours les comportements attendus par un logiciel ; les aménagements, la signalisation et les règles d’interaction doivent donc être conçus pour cette diversité. L’autonomie doit s’intégrer au réseau, plutôt que demander à tous les usagers de s’adapter à elle.
Les perspectives à moyen terme sont présentées dans cette analyse sur l’évolution attendue des transports autonomes. Leur développement doit aussi être apprécié selon les kilomètres réellement évités, l’occupation des véhicules et leur énergie : un service automatisé ne réduit pas automatiquement l’empreinte environnementale s’il multiplie les trajets à vide. Les choix de mobilité durable, y compris pour les déplacements de loisirs, sont abordés dans ce guide consacré à la réduction de l’empreinte carbone des escapades.
Pour Lina, le bon projet sera donc celui qui associe un besoin vérifiable, un cadre de sécurité contrôlable et un service accessible aux personnes qu’il prétend aider.
Questions fréquentes sur les usages des véhicules autonomes
Quels véhicules autonomes sont déjà utilisés concrètement ?
Des navettes circulent sur des itinéraires délimités, tandis que des véhicules automatisés sont employés dans certains sites industriels, ports et exploitations agricoles. Les services de robotaxis restent soumis à des zones et à des conditions d’exploitation précises.
Un véhicule connecté est-il forcément autonome ?
Non. Un véhicule connecté peut échanger des données, recevoir des informations de trafic ou effectuer des diagnostics à distance sans contrôler la conduite. L’autonomie désigne la capacité du système à exécuter certaines tâches de conduite.
À quoi sert la communication V2X ?
La communication V2X permet aux véhicules d’échanger des informations avec d’autres véhicules, les infrastructures, les piétons équipés ou des services réseau. Elle peut signaler un danger ou faciliter la coordination, mais complète les capteurs au lieu de les remplacer.
Les véhicules autonomes sont-ils plus sûrs dans toutes les situations ?
Ils peuvent réduire certains risques liés à l’inattention ou à une réaction tardive, mais restent sensibles aux pannes, aux conditions difficiles et aux limites de leur domaine opérationnel. La sécurité nécessite des essais, des systèmes redondants et une supervision adaptée.
Qu’est-ce qui freine leur déploiement à grande échelle ?
Les principaux obstacles concernent l’homologation, la responsabilité en cas d’accident, la cybersécurité, la qualité des infrastructures et l’acceptation sociale. L’accessibilité des services et leur utilité réelle pour les territoires comptent également.